Доверие к человекоподобным роботам через физический интеллект
Статья ADI о том, почему человекоподобным роботам нужен «физический интеллект» — системная инженерия, объединяющая восприятие, детерминированную связь, вычисления, движение, электропитание и безопасность в синхронизированный замкнутый цикл. Рассматриваются модель Система 0/1/2, управление многими степенями свободы, безопасность рядом с человеком и роль кисти манипулятора.
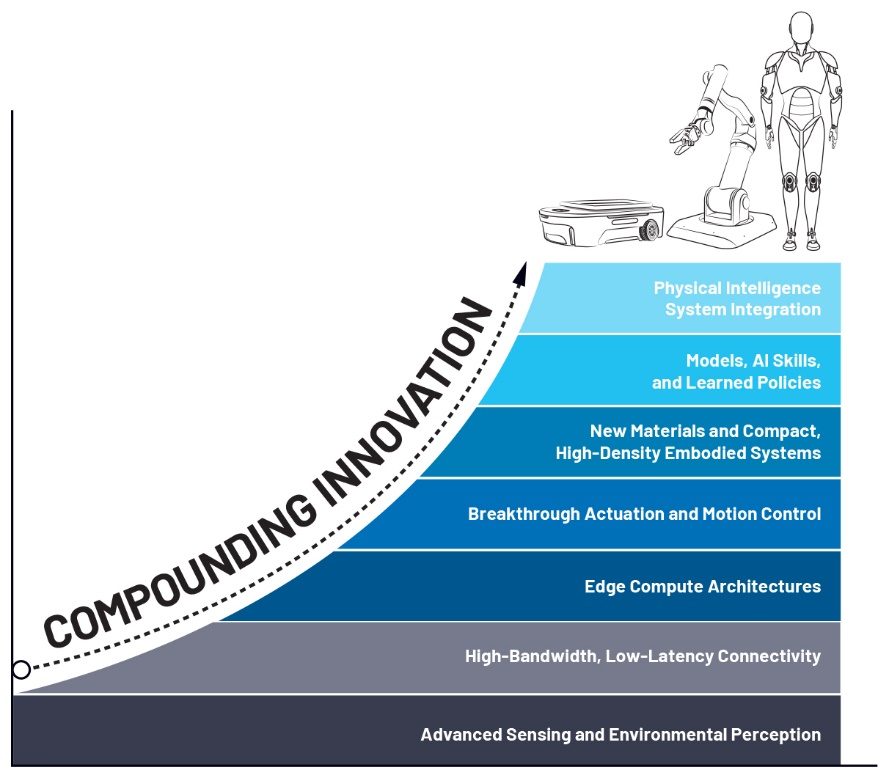
Технология человекоподобных роботов подошла к переломному моменту развития, и не просто потому, что вырос уровень интеллекта, а потому, что инновации в целом ряде областей (восприятие, детерминированная связь, вычисления, движение, электропитание, моделирование и безопасность) слились воедино в контуре физического управления. Современная эпоха человекоподобных роботов движется не одной лишь сферой ИИ или аппаратного обеспечения: она опирается на взаимное усиление всех технологических направлений, берёт за основу физические сигналы и строго соблюдает ограничения работы в реальном времени.
Традиционные промышленные роботы проектировались исходя из предсказуемости: они работают в закрытых рабочих ячейках, выполняют заранее заданные программы и избегают рисков за счёт физических средств изоляции (защитных ограждений, световых барьеров безопасности, зонального контроля). Человекоподобные роботы выходят за рамки этой модели: они действуют в открытой, динамичной среде, находятся среди людей и перемещаются между ними, постоянно реагируя на всевозможные непредвиденные ситуации.
В таких условиях интеллектуальная система должна быть непрерывной, своевременной и воплощённой в теле. Так рождается совершенно новое поколение систем: они больше не ограничиваются выполнением заранее заданных движений, а выполняют работу, опираясь на физический интеллект. Их рабочий цикл устроен следующим образом.
В физической среде этот замкнутый цикл является базовым условием устойчивости оборудования, безопасности работы и результативности задач. Между звеньями работы физической системы не должно быть пауз: задержка сигнала, дрожание данных, пропуск обновления команды напрямую проявляются в нерешительных движениях робота, раскачивании корпуса или аварийной остановке. Время движется непрерывно вперёд, и интеллектуальная система должна быть точно с ним синхронизирована.
Когда весь замкнутый цикл работает слаженно и упорядоченно, движения робота плавны, он уверенно справляется с неопределёнными условиями и естественно взаимодействует с людьми. Как только цикл нарушается, сбой, как правило, проявляется очень наглядно.
Отсюда видно, что физический интеллект по своей сути относится к области системной инженерии. Он требует глубокой согласованности моделей ИИ, алгоритмов, модулей восприятия, принятия решений и управления, чтобы в итоге сложилась цельная система с тесным взаимодействием и синхронизацией по времени.
Человекоподобным роботам, работающим в реальных условиях, нужно то же самое, и к ним предъявляются ещё более высокие требования: их система восприятия должна быть структурированно спроектирована так, чтобы ИИ мог логически рассуждать на основе физической реальности, а не просто классифицировать содержимое изображения. Человекоподобный робот воспринимает, интерпретирует и реагирует благодаря потокам информации, распределённым по всему корпусу, и передача информации между датчиками, вычислительными узлами и исполнительными механизмами должна точно контролироваться по времени.
Несколько режимов восприятия работают совместно, благодаря чему робот сохраняет устойчивое восприятие при движении корпуса, ярком свете, перекрытии обзора, загромождённой среде, помехах сигналам и в разнообразных неопределённых условиях. Только обладая интеллектуальным восприятием, то есть непрерывным и привязанным к контексту, робот способен действовать интеллектуально.
Модуль восприятия непрерывно порождает данные, а модуль связи отвечает за их передачу и синхронизацию по времени. Архитектура человекоподобного робота уже не строится как единая монолитная машина: она постепенно превращается в распределённую взаимосвязанную сеть. Ценность мультимодальных данных определяется не только тем, что именно обнаруживают модули восприятия, но и тем, в какой момент данные собраны. Лишь обеспечив временную согласованность сигналов датчиков, можно дать ИИ возможность анализировать причины событий, состояние контакта, траектории движения и последующие эффекты. Зоны съёмки, зоны восприятия и зоны исполнения соединены иерархическими каналами: как периферийными шинами с невысокой пропускной способностью (от 1 до 10 Мбит/с), так и высокоскоростными магистральными сетями (от 2 до 10 Гбит/с). Благодаря детерминированной связи робот формирует единое представление о состоянии собственного корпуса и об окружающей среде, что делает движения более плавными, взаимодействие с человеком более безопасным, а управление работой более гибким; даже в неопределённых условиях движения остаются устойчивыми. Без детерминированной связи распределённая интеллектуальная система полностью теряет работоспособность.
Теория Системы 1 и Системы 2, предложенная Даниэлем Канеманом в книге «Думай медленно… решай быстро», разделяет два режима мышления: быструю интуитивную реакцию и медленное обдуманное рассуждение. Для человекоподобных роботов эту теорию нужно расширить с учётом физической системы работы, добавив Систему 0, то есть нервную систему реального времени, образованную датчиками. Производительность человекоподобного робота определяется тем, образуют ли три системы полный синхронный замкнутый цикл: от тактильного ощущения через логическую оценку к выдаче крутящего момента.
• Система 0 (уровень физических сигналов и исполнения, задержка отклика менее 5 мс): охватывает датчики, исполнительные механизмы, состояние суставов, ток двигателей, тактильные сигналы, обновление данных инерциальных измерительных блоков и локальные контуры управления с малой задержкой.
• Система 1 (быстрая интерпретация и рефлекторная реакция, задержка отклика от 5 до 20 мс): включает объединение данных датчиков, реакцию на проскальзывание, коррекцию равновесия, регулирование усилия, локальное управление движением, моделирование состояния контакта и исполнение функций безопасности.
• Система 2 (когнитивное рассуждение и планирование задач, задержка отклика 50 мс и более): включает планирование пути, предвидение движений и намерений человека, разбор целей задачи, координацию стратегий и глобальное планирование.
Физический интеллект рождается именно из согласованной работы этих трёх уровней: Система 0 привязывает робота к реальным физическим сигналам; Система 1 превращает сигналы в быстрые корректирующие движения; Система 2 рассуждает, сопоставляя цели задачи с информацией об окружении. Только когда восприятие, рассуждение и действие на всём протяжении синхронизированы по времени, робот способен устойчиво выполнять работу.
При оценке возможностей человекоподобного робота внимание чаще всего обращают на его движения: устойчивую постановку стопы, гибкую корректировку положения конечностей по ходу движения, плавную коррекцию равновесия без запинок. Такой результат достигается согласованным управлением десятками взаимосвязанных степеней свободы (DoF).
Чем больше степеней свободы, тем выше рабочие возможности робота, но и тем сложнее управление. Каждый дополнительный сустав усиливает эффект механической связанности, сужает допуск по задержкам и добавляет скрытых причин потери устойчивости. Малейшая ошибка по времени быстро распространяется и усиливается: запаздывание коррекции в голеностопе меняет нагрузку на колено; возмущение в запястье влияет на крутящий момент в плече; изменение положения туловища перераспределяет баланс сил по всему телу.
Поэтому управление двигателями в реальном времени является ключевой основой. Чтобы управлять механизмом с множеством степеней свободы, нужно непрерывно и точно знать положение, состояние движения и нагрузку каждого сустава, причём эти данные должны стабильно поступать даже при колебаниях питания, внешних ударах и механическом износе. Будь то вращательные приводы с понижающими редукторами или линейные приводы на винтовых и шарико-винтовых передачах, качество движения зависит от высокоточного определения положения, малошумящего сигнального тракта и предсказуемого управления по времени на стороне привода.
Когда восприятие, привод двигателей, электропитание и управление объединены в цельную систему, рабочие возможности робота можно планомерно расширять, не опасаясь сбоев из-за временных колебаний. Техническая сложность не исчезает, но упорядоченно управляется за счёт детерминированных механизмов. Только при сохранении целостности сигнала и точности по времени для каждого сустава, каждого рабочего цикла и каждого физического взаимодействия заданные цифровые команды превращаются в устойчивые физические действия.
Когда человекоподобный робот сможет работать рядом с людьми, ценность его применения вырастет кардинально. С переходом от изолированной автоматизации к сценариям совместного с человеком пространства обновляется и само определение безопасности. Механическая податливость и обратимость привода снижают риск травм персонала, но одних этих двух свойств далеко не достаточно. Даже если механическая конструкция робота податлива, ошибочные данные восприятия, неконтролируемая синхронизация или скрыто развивающиеся отказы всё равно создают угрозу безопасности.
Человекоподобный робот представляет собой систему из множества связанных модулей, и защиту нельзя ограничить одним модулем: она должна охватывать всю цепочку (восприятие, связь, вычисления, электропитание, исполнение), обеспечивая сквозную защиту. Предсказуемость поведения устройства в состоянии отказа отличает технологическую демонстрацию от масштабного внедрения. Доверие рождается не из того, что устройство никогда не отказывает, а из того, что при неожиданности система реагирует безопасно, устойчиво и прозрачно.
Из всех узлов машины самые жёсткие технические требования предъявляются к кисти манипулятора. Восприятие, исполнение, прокладка проводки и управление рефлекторного уровня здесь предельно интегрированы, и при этом нужно уложиться в крайне жёсткие ограничения по задержкам, энергопотреблению, теплоотводу и габаритам.
Человек, не задумываясь, свободно регулирует силу хвата; вовремя чувствует, что предмет вот-вот выскользнет; подстраивает давление под изменение поверхности контакта; в движении мелкими манипуляциями перехватывает предмет, и всё это неосознанные действия. Чтобы воспроизвести хотя бы часть подобных способностей в кисти человекоподобного робота, нужны технологические прорывы в плотном тактильном восприятии, точном управлении движением, миниатюрных исполнительных механизмах, локальных вычислениях с малой задержкой, обученных стратегиях на основе мультимодального восприятия и эффективном управлении питанием, а конструкция в целом должна быть лёгкой, прочной и безопасной при взаимодействии с человеком.
В обсуждениях технологий восприятия роботов на первый план часто выходят зрение и восприятие глубины, а звуковое восприятие легко упускают из виду, хотя оно даёт крайне полезную информацию. По вибрационным и акустическим признакам можно обнаруживать механические неисправности, а по характерным звукам подтверждать результат операции, например по щелчку полностью защёлкнувшегося разъёма.
Тактильное же восприятие является технологией, которую не заменить ни зрением, ни звуком: оно в реальном времени сообщает о состоянии взаимодействия на поверхности контакта, распознаёт распределение давления, вибрацию, изменение трения и микропроскальзывание, позволяя судить, надёжен ли захват.
По мере того как человекоподобные роботы выходят из изолированных защитных зон и входят в рабочую среду людей, уровень интеллекта кисти станет так же важен, как и мощность двигателей. Только освоив технологии кисти, человекоподобные роботы смогут стать по-настоящему универсальным оборудованием для разнообразных сложных промышленных сценариев. Кисть человекоподобного робота является ключевым носителем, в котором воплощаются технологии восприятия, вычислений и интеллекта; каждый захват становится практикой технологической конвергенции.
Ключевые технические трудности в области человекоподобных роботов по большей части связаны не с отдельными компонентами, а сосредоточены на стыках областей: восприятия и вычислений, управления и электропитания, связи и безопасности. Физический интеллект отнюдь не сводится к простому наложению слоя программного обеспечения поверх аппаратуры робота. Два человекоподобных робота с близкой аппаратной конфигурацией (датчики, двигатели, модели ИИ) в реальных условиях могут показывать совершенно разные результаты. Корень различий лежит в способности к системной интеграции: удаётся ли в сложной и изменчивой реальной среде постоянно обеспечивать точность по времени, целостность сигналов, стабильность питания и безопасность работы.
ADI, опираясь на десятилетия наработок в прецизионном восприятии, детерминированной связи, обработке сигналов в реальном времени, управлении питанием, гальванической изоляции и функциональной безопасности, способна предложить решения системного уровня для самых сложных участков разработки человекоподобных роботов. Мы не просто поставляем технологии, а выступаем партнёром, помогая сложным физическим системам работать устойчиво и предсказуемо в реальных условиях.
Масштабное применение человекоподобных роботов определяется не тем, могут ли они плавно ходить или брать предметы в идеальной среде, а тем, способны ли они длительно и стабильно работать, адаптироваться к разнообразным неопределённым условиям, самостоятельно восстанавливаться после сбоев и на всём протяжении обеспечивать безопасность совместного с человеком присутствия. Именно в этом состоит сфера применения физического интеллекта: заставить рассуждения ИИ строго следовать правилам физического мира.
Чтобы воплотить это будущее, не обойтись без полноценного системного инженерного проектирования, которое объединяет интеллект, восприятие, движение, связь, электропитание и систему безопасности в единый высокосинхронизированный комплекс. Физический интеллект с высокой степенью доверия не возникает случайно: он кропотливо выстраивается и оттачивается из детерминированных рабочих контуров, одного за другим.
С непрерывным развитием робототехники отраслевой вызов сместился от простого расширения функций устройства к согласованному управлению множеством функций. В следующих статьях эта тема будет раскрыта подробнее: совместное проектирование ИИ и физической базовой архитектуры, обученные стратегии, оркестрация последовательностей действий и системы на основе данных.