NOVOSENSE об управлении движением человекоподобных роботов: восприятие и расчёт в одном
Директор по рынку микроконтроллеров NOVOSENSE Сун Куньпэн рассказал, как переход от одной оси к десяткам суставов поднял требования к микроконтроллерам и датчикам. В одном роботе их десятки, а по оценке Morgan Stanley к 2030 году в Китае будут отгружать 446 тыс. человекоподобных машин в год.
Когда человекоподобные роботы выходят из фантастических фильмов на производственные линии, а в будущем и в дома, незаметно происходит аппаратная перемена в воплощённом интеллекте. В отрасли обычно смотрят на развитие «большого мозга» — больших моделей — и легко упускают крайнюю сложность согласованной работы «малого мозга» и «тела»: чтобы робот ровно шёл и точно брал предметы, нужно крайне строгое управление движением в реальном времени.
Директор по рынку микроконтроллеров компании NOVOSENSE Microelectronics (纳芯微电子) Сун Куньпэн (宋昆鹏) в беседе с редакцией отметил, что переход от промышленных роботов к человекоподобным, то есть смена самой формы машины и условий применения, предъявил к компонентам более высокие требования по характеристикам, малым размерам, надёжности, безопасности и избыточности. Поэтому NOVOSENSE выстроила вокруг системы движения человекоподобного робота линейку от восприятия угла, тока и обстановки к расчёту и управлению в реальном времени и далее к приводу, связи, изоляции и управлению питанием — чтобы сигнал восприятия быстрее и точнее превращался в движение.
Согласованная работа многих суставов поднимает порог управления
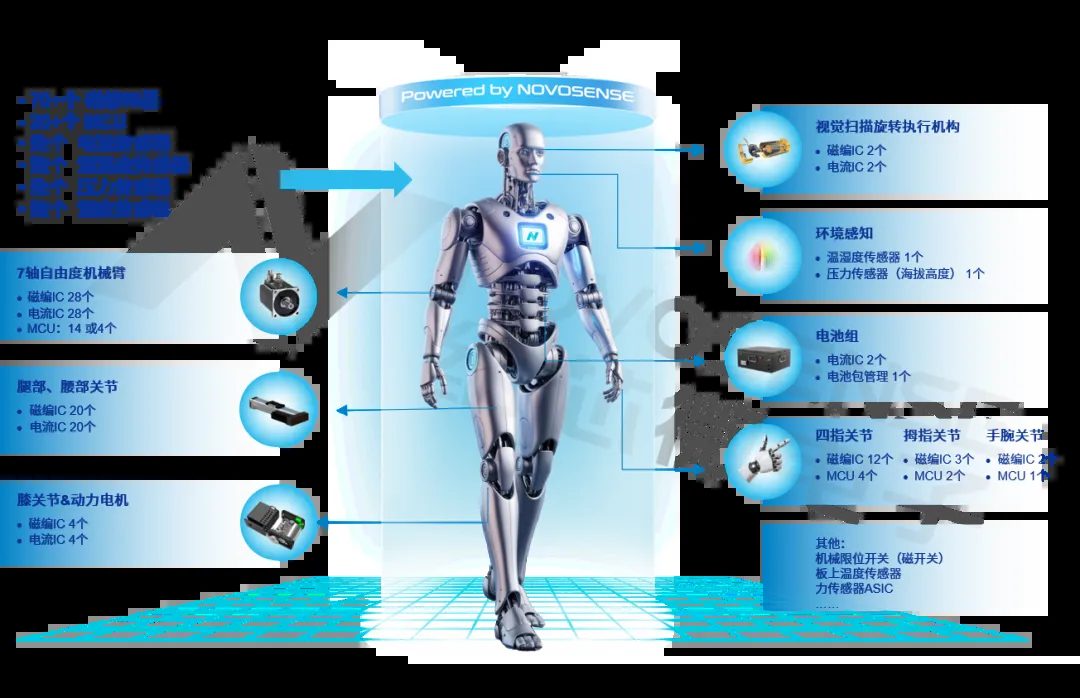
Развитие отрасли человекоподобных роботов открыло долгий цикл с явными признаками нового рынка. По данным министерства промышленности и информатизации, в 2025 году в Китае выпущено около 20 тыс. человекоподобных роботов, за первое полугодие 2026 года — уже более 40 тыс., а за весь год ожидается свыше 100 тыс. По повышенному прогнозу Morgan Stanley, в 2030 году отгрузки человекоподобных роботов в Китае достигнут 446 тыс. штук. Развитие этой техники очень заметно тянет за собой расход компонентов: в одну машину ставятся десятки микроконтроллеров, магнитных датчиков, датчиков давления, инерциальных измерительных модулей.
Вместе с объёмами расширяются и границы применения: сперва промышленное производство — выпуск, сборка, работа рядом с человеком, — затем медицина и коммерческие услуги, городские и общественные службы, обслуживание в доме. То есть человекоподобные роботы пойдут из лабораторий на производственные линии, в больницы, торговые центры и жилые дома.
«Роботы, в том числе человекоподобные, для NOVOSENSE вовсе не новое направление, — говорит Сун Куньпэн. — Робот по сути есть система, объединяющая восприятие, расчёт, управление и привод, а это сильно пересекается с автомобильной и широкой энергетической областью, которыми мы занимаемся давно: сейчас более 90% нашего дела приходится на широкую энергетику и автомобили. Поэтому робототехника для нас ближе к естественному распространению уже имеющейся линейки и технических возможностей на новое применение».
Ценность решений NOVOSENSE в человекоподобных роботах не сводится к отдельной микросхеме: она охватывает восприятие, расчёт и управление и продолжается в привод, связь, изоляцию и управление питанием. В этой системе микроконтроллер — главный связующий узел: он выполняет демодуляцию сигналов датчиков, расчёт алгоритмов, управление в реальном времени и обмен по сети. Датчики образуют основу обратной связи: угловые датчики дают положение и скорость, датчики тока — состояние привода, а вместе с датчиками температуры, влажности, давления и положения они дополняют картину восприятия.
Кроме того, NOVOSENSE предлагает микросхемы последовательной передачи для систем зрения робота: они передают данные с нескольких камер к головной микросхеме с высокой пропускной способностью, малой задержкой и высокой надёжностью.
Однако, как говорит Сун Куньпэн, переход от управления одной осью к согласованной работе множества суставов и исполнительных механизмов — одна из самых заметных перемен в системе управления. Число степеней свободы, требования реального времени и сетевая синхронизация вместе поднимают порог управления суставом и механизмом: узлы управления переходят от одной оси к распределённой многоосевой схеме; одна головная микросхема должна выполнять не только алгоритм управления, но и измерения, обмен, диагностику и задачи безопасности; а точную обратную связь по углу и току нужно быстро снять, демодулировать и обсчитать, чтобы получить устойчивый замкнутый контур.
Такая согласованная работа многих суставов предъявляет к микроконтроллеру более высокие требования, и Сун Куньпэн сводит их к трём: нужно больше вычислительной мощности, потому что задач приходится решать одновременно больше; решение должно укладываться в очень малые габариты; а из-за тесноты и худшего охлаждения растут требования к допустимой температуре приборов. Иначе говоря, один микроконтроллер должен брать на себя больше функций и при этом устойчиво работать при ограниченном отводе тепла.
Со стороны датчиков тоже появились новые ограничения. Например, у магнитных датчиков угла обычная соосная схема занимает много места, а суставы роботов на полых двигателях требуют крайне плотной внутренней компоновки; к тому же в более сложной электромагнитной обстановке к помехоустойчивости обычных решений предъявляются повышенные требования. С измерением тока трудности схожие: мало места, сложные помехи, тяжёлые тепловые условия.
Именно поэтому объединение восприятия с расчётом постепенно становится основным направлением при разработке человекоподобных роботов: в датчики добавляют вычислительные возможности, а в микроконтроллеры встраивают больше сигнальных цепей и схем привода, и смысл всего этого в том, чтобы сигнал восприятия быстрее и точнее превращался в движение. По словам Сун Куньпэна, у NOVOSENSE есть решения для разных путей такого объединения.
Облегчённое объединение: аналоговая часть, простой алгоритм и обмен выполняются прямо в узле датчика, снимая нагрузку с микроконтроллера. Для этого хорошо подходят изделия в рамках стратегии «микроконтроллер плюс» — например, микроконтроллеры со встроенным приводом двигателя или встроенной обработкой сигналов, — позволяющие поставить ядро микроконтроллера в самые разные сигнальные узлы.
Полновесное объединение: управление несколькими двигателями, многоканальный быстрый аналого-цифровой преобразователь, интерфейс EtherCAT и функциональная безопасность собраны в одной микросхеме, и один прибор управляет целой механической рукой или половиной робота. Здесь у NOVOSENSE уже накоплена богатая линейка микроконтроллеров управления в реальном времени.
Разные пути восприятия как страховка от неопределённости
На сегодня линейка NOVOSENSE для робототехники охватывает микроконтроллеры, датчики, изолированные и неизолированные сигнальные цепи, драйверы затворов, управление питанием и интерфейсы связи CAN и RS-485, то есть покрывает суставы, шаговые двигатели, управление головой и зрением, управление батареями и другие узлы.
По датчикам охват тоже широк: среди технологий угловых датчиков есть решения на эффекте Холла, анизотропном и туннельном магниторезистивном эффекте, а также индуктивные; по назначению охвачены измерения угла, тока, температуры, давления и положения. Отгрузки магнитных датчиков компании уже в числе наибольших в мире и ведущие в Китае, а по датчикам температуры и влажности, давления и индуктивным датчикам она тоже находится в первых рядах отрасли.
По мнению Сун Куньпэна, отрасль человекоподобных роботов пока быстро меняется и в архитектуре, и в технических подходах, поэтому богатая линейка датчиков даёт заказчику достаточный выбор: кому-то важнее точность, кому-то цена, кому-то размеры, и под каждый подход у NOVOSENSE есть изделия.
Соосные и внеосевые угловые датчики
По установке соосная схема требует, чтобы микросхема и магнит лежали на оси вращения, а внеосевая надевает магнитное кольцо на вал и располагает микросхему с его боку, освобождая место вдоль оси для полой конструкции. Основные приводы суставов человекоподобных роботов — полые и бескорпусные двигатели, и у таких машин с полым ротором обычный соосный датчик сталкивается с двумя трудностями: он занимает много места, тогда как сустав требует плотной компоновки, и его помехоустойчивость в сложной электромагнитной обстановке оказывается недостаточной.
NOVOSENSE развивает одновременно соосные и внеосевые датчики. Для более нужных человекоподобным роботам внеосевых датчиков компания ранее выпустила две важные новинки.
MT6901 — точный внеосевой индуктивный датчик угла на двухдорожечном нониусном алгоритме. Поскольку индуктивный принцип сам по себе нечувствителен к внешнему магнитному полю, он устойчивее при сильных электромагнитных помехах; после самокалибровки интегральная нелинейность типично достигает ±0,02°. Поддерживаются интерфейсы ABZ, UVW, широтно-импульсный, SPI и UART, а предназначен он для полых суставов роботов и роботов для совместной работы с человеком, промышленных сервоприводов и линейных двигателей, где требуется высокая точность.
NSM350x — первый в Китае двухдорожечный нониусный магнитный датчик угла на эффекте Холла. Вместе с двухдорожечным магнитным кольцом он по нониусному принципу определяет абсолютный угол в пределах оборота при внеосевой установке. Датчик совместим с кольцами на 16, 32 и 64 пары полюсов, что делает установку гибче и выгоднее по цене, и подходит для применений, чувствительных к стоимости при умеренных требованиях к точности. Доступны исполнения с шагом полюсов 1,28, 1,5 и 2 мм, а в режиме самокалибровки при равномерном вращении интегральная нелинейность типично составляет ±0,1°, так что выбирать можно по размеру сустава, цене и нужной точности.
Измерение тока и обратная связь на уровне системы
Измерение тока — второй важный слой восприятия в человекоподобном роботе. NOVOSENSE предлагает встроенные датчики тока, выпускаемые в разных корпусах и на разные токи: в корпусах SOT23-5, SOP8, SOW10, SOW16, QFN и SIP-5L и на длительные токи от десятков ампер до уровня 200 А, так что выбирать можно под размеры, ток и требования к изоляции сустава, привода двигателя или батарейной системы.
«Трудности при измерении тока отчасти те же, что у датчиков угла: мало места, сложные электромагнитные помехи, тяжёлые тепловые условия, — говорит Сун Куньпэн. — Встроенные датчики тока NOVOSENSE этим требованиям вполне отвечают».
Вычислительный слой
Слой восприятия решает, видит ли робот и чувствует ли он, но поток сигналов восприятия нужно чем-то обсчитывать. Микроконтроллер управления в реальном времени и есть центральный узел замкнутого контура движения: одной стороной он связан с датчиками угла и тока, другой — с приводом и «мозгами», и он выполняет демодуляцию сигналов, расчёт алгоритмов, управление в реальном времени и обмен по сети, превращая воспринятое состояние в действие.
Как отмечает Сун Куньпэн, для управления в реальном времени и обработки сигналов в суставах, исполнительных механизмах и узлах датчиков NOVOSENSE предлагает набор изделий от начального до высокого уровня, от одноядерных до многоядерных, под разные требования к реальному времени, сложности алгоритмов и степени интеграции.
Серия NS800RT1137/1157 — микроконтроллеры с крайне малым потреблением, объединяющие восприятие и расчёт. Они рассчитаны на демодуляцию сигналов угловых датчиков, обработку данных о положении и управление небольшими двигателями, а интерфейс для датчиков в них специально оптимизирован. Заказчики из области человекоподобных роботов особенно ценят несколько их свойств.
По корпусу: наименьший вариант — QFN32 размером 5 × 5 мм, что хорошо подходит для тесных суставов.
По потреблению: в режиме сна ток типично 1 мкА при максимуме 20 мкА, что очень полезно там, где важно потребление, и заметно продлевает время работы машины в ожидании.
По точности измерений: встроен 12-разрядный аналого-цифровой преобразователь с частотой выборки до 4,375 млн отсчётов в секунду, поддерживаются дифференциальный вход и аппаратное усреднение. Если снизить частоту выборки примерно до 1 млн отсчётов в секунду и включить усреднение, получается эффективная разрядность около 12,5 бита, что соответствует характеристикам 14-разрядного преобразователя.
По расчёту в реальном времени: ядро Cortex-M7 на 200 МГц со встроенным аппаратным ускорителем тригонометрических функций. Если заказчику важнее потребление, частоту можно снизить, а если нужно быстро обрабатывать данные датчиков, то 200 МГц вместе с аппаратным ускорителем дают достаточную вычислительную мощность.
По ресурсам управления: встроено 14 каналов широтно-импульсной модуляции, а настройкой блока конфигурируемой логики их число расширяется до 18, так что в одной небольшой микросхеме можно управлять тремя бесколлекторными двигателями, то есть плотно объединить восприятие, расчёт и управление. Предлагаются исполнения промышленного и автомобильного класса.
Серия NS800RTA7 — высокопроизводительная многоядерная платформа управления в реальном времени, объединяющая восприятие, расчёт, управление и привод. Она рассчитана на суставные модули, согласованную работу нескольких двигателей и узлы управления движением с высокими требованиями к реальному времени.
Серия поддерживает двух- и трёхъядерные исполнения, причём каждому ядру Cortex-M7 сопутствует математический ускоритель eMATH для чисел с плавающей запятой и своя тесно связанная память. Сун Куньпэн подчёркивает, что отрасль человекоподобных роботов пока в стадии цветения всех подходов и единого технического стандарта нет, «и в этот момент главная ценность многоядерного изделия в том, что оно даёт открытую платформу». В одной серии есть исполнения с большим и малым ядром, с двумя большими ядрами, с тремя ядрами, и все они совместимы по выводам: заказчик может сперва взять поменьше ресурсов под текущую задачу, оставив запас на будущее развитие.
Типичный пример применения: задачу контура тока с крайне жёсткими требованиями к реальному времени целиком отдают одному ядру, загружая его полностью, а прочие задачи — другому, и они не мешают друг другу, что очень удобно при проектировании. У трёхъядерной архитектуры преимущество ещё заметнее: разные группы задач разносятся по ядрам и разрабатываются независимо, а суммарная наибольшая частота трёх ядер составляет около 1 ГГц; поскольку обработка идёт действительно параллельно, общая вычислительная мощность получается гораздо выше, чем у одного ядра на 1 ГГц. «Многие заказчики из робототехники сначала говорят, что такой-то мощности достаточно, а потом, по мере добавления алгоритмов и роста требований к точности управления, потребность в вычислениях продолжает расти. Одно и то же железо поддерживает переход заказчика от простых алгоритмов к сложным без смены микросхемы».
По части связи в серию NS800RTA7 встроен контроллер подчинённого устройства EtherCAT, подключённый прямо к внутренней шине. По измерениям при кадровом интервале 125 мкс он занимает всего около 2% вычислительной мощности процессора: крайне малые накладные расходы на обмен высвобождают мощность для других задач и повышают энергоэффективность. Встроенный контроллер избавляет от внешней отдельной микросхемы, что снижает стоимость комплектующих и площадь платы; он связан с внутренней быстрой шиной микроконтроллера, отображает технологические данные через общую память, а также поддерживает аппаратные распределённые часы и события Sync0 и Sync1, что годится для синхронизации многих осей и управления движением в реальном времени.
Ещё одна особенность подхода в этой серии — равновесие потребления и производительности. Человекоподобные роботы крайне чувствительны к потреблению и нагреву, и удержать это равновесие — основная задача для производительных изделий. NOVOSENSE не гонится за предельной тактовой частотой: «На рынке есть решения с одним ядром M7 выше 600 МГц, а NOVOSENSE задала для M7 частоту 400 МГц, но возмещает это аппаратным ускорением — например, аппаратным блоком тригонометрических функций с плавающей запятой, — и по измерениям контур тока у неё считается заметно быстрее, чем на универсальном ядре с частотой 600 МГц». При одной и той же архитектуре ядра более высокая частота означает большее потребление, а NOVOSENSE при меньшей частоте получает очень высокую полезную производительность и тем снижает общее потребление. Вместе с тем изделия выпускаются и в корпусах автомобильного класса, где тепловой расчёт тоже доработан.
Ловкая кисть — предельный случай
Ловкая кисть человекоподобного робота требует ещё большей степени интеграции и ещё меньших размеров, чем сустав. Основная трудность в том, что у пальцев очень много степеней свободы и управлять несколькими двигателями приходится в крайне тесном объёме. Прежние решения с невысокой интеграцией сводились к одному микроконтроллеру на один двигатель, а наименьший микроконтроллер серии NS800RT управляет сразу тремя, что как раз отвечает нужде ловкой кисти; для управления и обмена в ладони, в том числе по EtherCAT, тоже есть свои решения.
«Технические трудности у ловкой кисти и у сустава по сути одни и те же, только размеры меньше, требования к отводу тепла выше, один микроконтроллер должен управлять большим числом двигателей, а датчики нужны меньшего размера, — говорит Сун Куньпэн. — На все эти нужды у NOVOSENSE есть изделия».
От компонента к системе
Если смотреть только на изделия, преимущество NOVOSENSE — полнота линейки. Но в беседе Сун Куньпэн не раз подчёркивал другое: настоящее состязание в робототехнике идёт не за отдельную микросхему, а на уровне системы.
Он привёл конкретную цифру: «В разговорах с заказчиками, которые делают суставы, мы обнаружили, что кроме MOSFET у нас есть изделия почти для всех применяемых в суставе компонентов: более 90% нужных заказчику приборов можно закупить у NOVOSENSE».
За этим стоят шесть продуктовых линий компании: датчики, сигнальные цепи, силовые приборы и драйверы, изоляция и интерфейсы, микроконтроллеры и питание. Такая поставка «из одних рук» даёт по меньшей мере три неявные выгоды: снижаются затраты на управление цепочкой поставок, потому что заказчику не нужно одновременно вести поставки, запасы и качество у десятка с лишним поставщиков; растёт единообразие надёжности, поскольку все приборы разработаны и проверены по одним правилам, и частоту отказов на уровне системы легче предсказать; появляется согласованность по затратам, так как с укрупнением поставщика сильнее проявляется выигрыш от масштаба.
Стоимость — одно из главных препятствий на пути человекоподобных роботов к массовости, и NOVOSENSE помогает снижать её с нескольких сторон. Во-первых, сама поставка из одних рук снижает заказчику расходы на управление поставками и на запасы. Во-вторых, специализированные изделия вместо универсальных: компания выросла из управления двигателями и питанием в автомобильной и широкой энергетической области, и под эти применения у неё много узкоспециализированных изделий, которые и по цене, и по характеристикам точнее отвечают задаче. В-третьих, и это даёт самый большой запас, — высокая степень интеграции на уровне системы: как только технический подход в применении устоится и пойдут объёмы, компания может быстро собрать несколько функций в одной микросхеме.
«Речь не только о снижении стоимости самих электронных компонентов, но и об уменьшении механических размеров и числа проводов в жгутах, а совокупная выгода от этого может оказаться больше, чем от удешевления самой электроники».
По мнению Сун Куньпэна, отрасль человекоподобных роботов пока бурно развивается, подходы множатся, единого технического стандарта нет, и стратегия NOVOSENSE — принимать эту неопределённость за счёт открытой платформы, достаточной вычислительной мощности и гибкости.
«Сейчас все шесть продуктовых линий в той или иной мере работают на робототехнику, и это направление внутри компании занимает очень важное стратегическое место. Можно ожидать, что в будущем каждая линия будет выпускать изделия, созданные специально для роботов», — сказал он.
Заключение
Если оглянуться на всю беседу, запомнить стоит прежде всего то, как в NOVOSENSE понимают объединение восприятия и расчёта: для инженерного освоения человекоподобных роботов оно неизбежно.
Когда сустав робота должен в крайне стеснённом объёме одновременно выполнять восприятие, расчёт, управление, привод, обмен, изоляцию и управление питанием, обычная распределённая архитектура неминуемо идёт к большей плотности интеграции. NOVOSENSE переносит в новую для себя робототехнику шесть продуктовых линий, более десяти лет опыта в надёжности и проверку сотнями миллионов отгруженных микросхем, накопленные на автомобильном и энергетическом рынках, — то есть ведёт состязание на уровне системы системными же средствами.
Пожалуй, в этом и главный вывод для всей отрасли: роботу нужна поставка, в которой восприятие, расчёт и управление работают согласованно. Это марафон, который только начался.