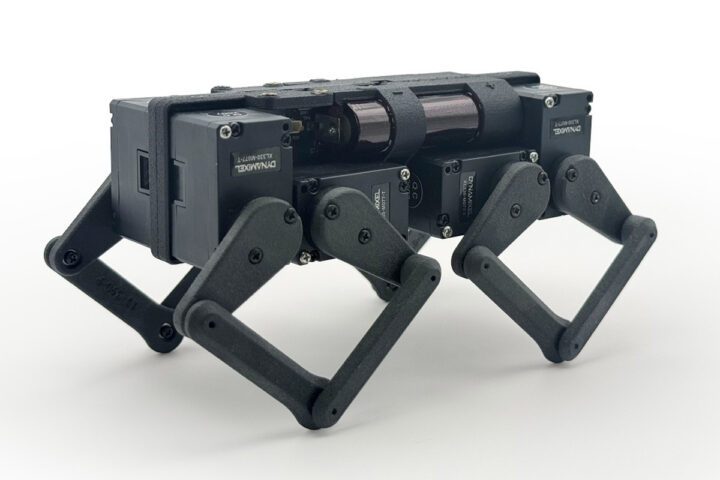
Q8botOne: четвероногий робот размером с ладонь на ESP32-C3 почти без проводов
Открытый робот ZeroWire Robotics построен на микроконтроллере ESP32-C3 и умных приводах ROBOTIS DYNAMIXEL, а центральная печатная плата служит ему несущей конструкцией. При весе 250 г он бегает, прыгает и несёт груз до двойного собственного веса.
Q8botOne от ZeroWire Robotics — открытый четвероногий робот размером с ладонь, построенный на микроконтроллере ESP32-C3 и умных приводах ROBOTIS DYNAMIXEL. Своеобразие конструкции в отказе от проводов: все узлы размещены на центральной печатной плате, которая одновременно служит несущей конструкцией.
Робот примерно размером со смартфон, умеет бегать трусцой, прыгать и переносить груз до двойного собственного веса в 250 г. На основной плате стоит отдельный понижающий преобразователь на 6 В и 16 А для питания двигателей, а также система управления аккумулятором для двух литий-ионных элементов типоразмера 14500. Для управления в комплект входит отдельная плата контроллера на ESP32-C3 с геймпадом Adafruit Mini I2C Gamepad.
Беспроводной пульт построен на модуле ESP32-C3-MINI-1-N4 и геймпаде Adafruit Mini I2C Gamepad с джойстиком и кнопками. Питать его можно по USB-C от телефона, внешнего аккумулятора или сетевого адаптера и управлять роботом напрямую. С роботом пульт связывается по ESP-NOW, а при подключении к компьютеру тот же пульт работает приёмником, позволяя управлять роботом из программы с графическим интерфейсом, с геймпада Xbox или через программный интерфейс в своих приложениях. На плате есть и разъём Qwiic/STEMMA QT для расширения по I2C.
Среди вариантов расширения — инерциальный модуль MPU-6050 и измеритель мощности INA228 по Qwiic/STEMMA QT, а также камера на ESP32, подключаемая через UART с питанием.
Робот Q8botOne работает на открытой прошивке для ESP32-C3. Файлы разработки аппаратной части — схемы в Altium, файлы Gerber, перечень элементов и трёхмерные модели — вместе с прошивкой и программой управления на Python выложены в хранилищах ZeroWire Robotics на GitHub.
Q8botOne пополняет список компактных четвероногих роботов, куда входят Hiwonder MechDog на ESP32, Petoi Bittle X и более крупный Mini Pupper на Raspberry Pi 4. В отличие от MechDog и Bittle X с обычными сервоприводами с управлением по ШИМ, в Q8botOne применены умные приводы DYNAMIXEL с управлением по положению и скорости, обратной связью по шарнирам и настраиваемыми параметрами ПИД-регулятора. Весит он 250 г против 560 г у MechDog и почти не имеет кабелей.
Q8botOne собирает средства на Crowd Supply с целью 10 000 долларов. Базовый набор Q8botOne Robot Kit стоит 199 долларов, но в него не входят восемь приводов DYNAMIXEL — их нужно покупать отдельно. Полностью собранный вариант со всеми приводами и запрограммированными платами стоит 599 долларов. Доставка по миру бесплатная, отправка ожидается с конца марта 2027 года.